原始基线
全部点直接重建。树木、高点和屋顶点一起进入拟合。
研究进展 / 2026.10
在相同的几何重建流程中,比较原始点云、规则筛点与深度学习筛点。
正在读取冻结结果…
01 / 方法
全部点直接重建。树木、高点和屋顶点一起进入拟合。
检查局部平面、法向与邻域支持,剔除缺乏屋面支撑的点。
逐点特征结合整栋建筑的全局信息,预测每个点是否保留。
增加 16 邻点之间的几何关系,再结合全局信息筛点。
全局网络:共享逐点编码 → 全局最大池化 → 拼接局部与全局特征 → 保留概率。图网络:两层邻域边特征 → 局部最大聚合 → 全局上下文 → 保留概率。输入为归一化 XYZ 与相对地面的高度,当前主模型不输入影像。
3.5k 与 20k 图网络采用同一基础架构;20k 长训练同时增加训练建筑数和步数,不能把差异全部归因于数据量。网络只筛点,屋面由后续几何算法生成。
美国早期试验另含光学 MLP:R、G、NIR、NDVI 与纹理特征,以及几何/光学特征融合。它与这里的全局/图网络属于不同阶段,结果分开查看。
02 / 结果
200 栋 × 12 条件=2,400 个结果。DL 均用原有固定 seed 1;主模型由源域验证预选。
| 方法 | 主损失 m 越低越好 | 屋脊 F1 ↑ | LoD2 成功 | 干净输入受损 |
|---|
主损失含失败与缺覆盖的 10 m 罚分,非普通 MAE。F1 在共同的 111 栋有屋脊参考建筑上计算;干净输入受损指相对 raw 恶化超过 2 cm,分母 200 栋。
学习筛点有效。正在读取比较…
扩数据的增益较小。正在读取比较…
真实迁移仍有风险。荷兰真实点云探针删除了 3,492 / 37,199 个建筑类别点;这是生产分类标签下的风险信号,不能当作独立误删率。
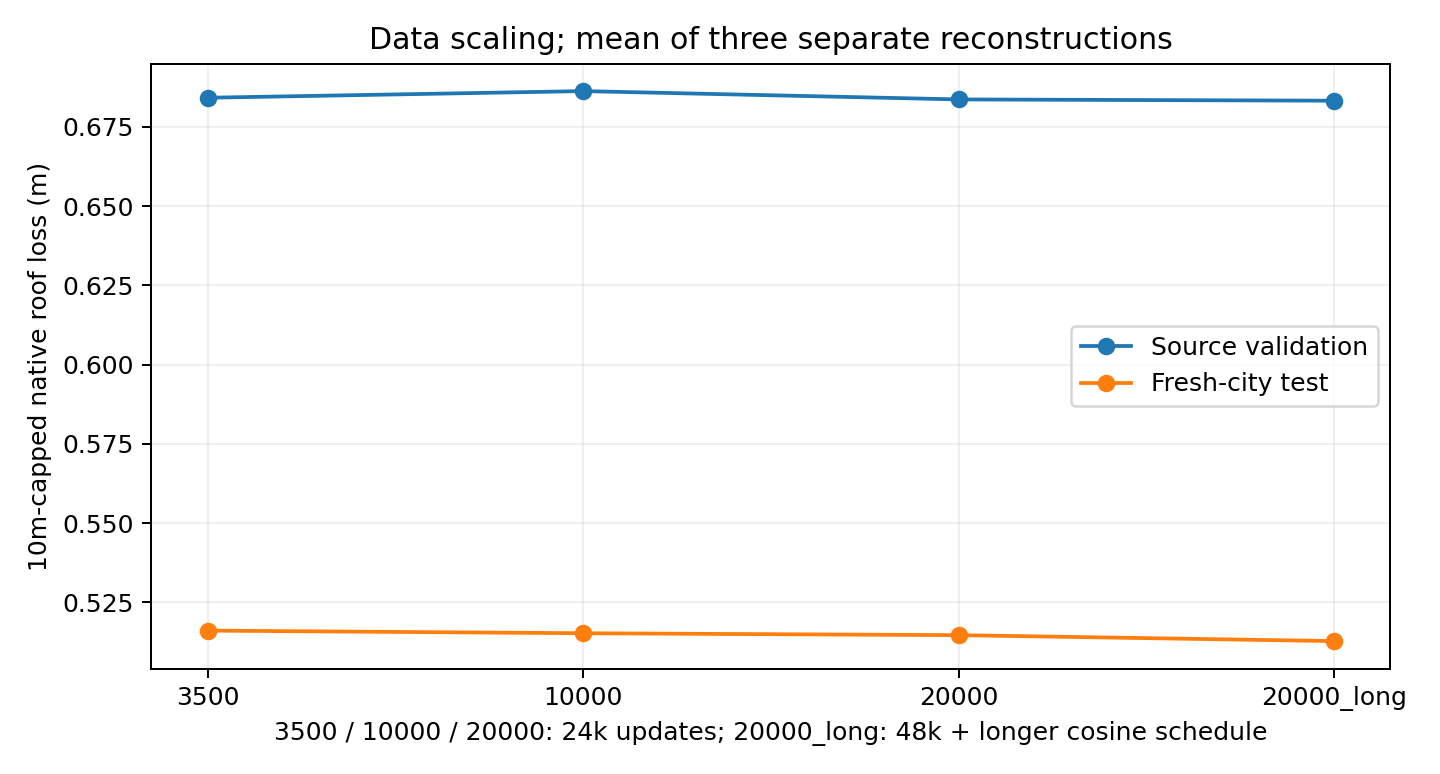
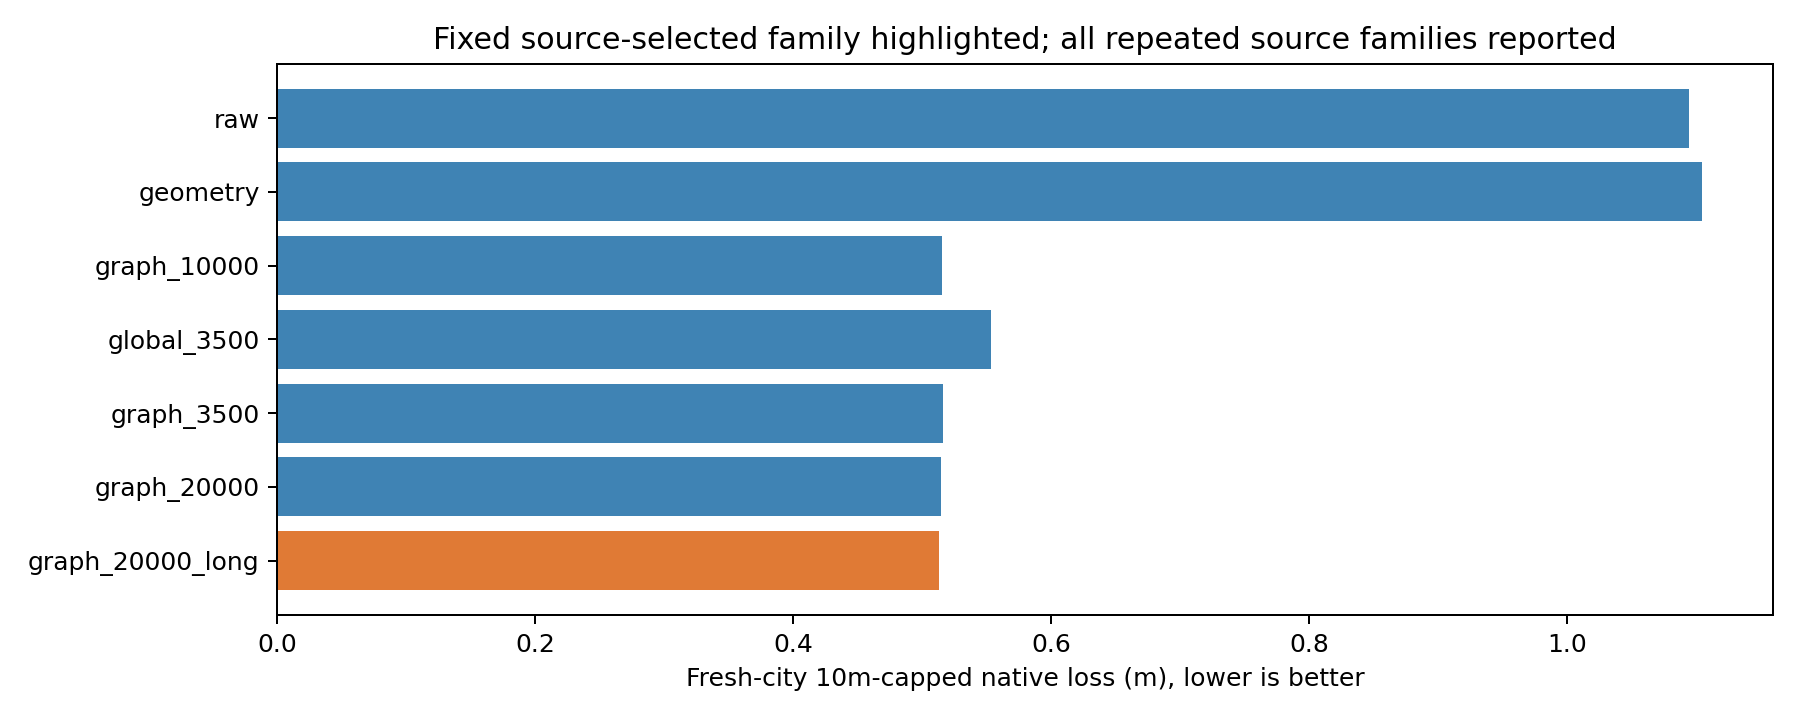
测试点云来自自动 3DBAG 屋面采样,再加入稀疏、遮挡与树冠形态干扰。参考与标签同源,足迹和地面高度为共同先验;真实航拍仅供目视核对。受控结果不能直接代表 NAIP+3DEP 的美国精度。
主模型仍有 31 / 2,400 个原生失败或回退,与 raw 数量相同;局部条件仍会退化,屋脊也可能丢失。模型没有产生新的观测点,完整屋顶补全与 RGB 联合建模仍待验证。
展开后读取诊断…
03 / 三维对照
正在载入三维对照…
配准后原始基线:全部点重建。几何筛点:局部规则过滤。点云 MLP:34 维几何特征分类。光学 MLP:8 维 R/G/NIR、NDVI 和纹理特征分类。特征融合:几何与光学特征分别编码后拼接分类。几何+融合:结合规则筛点与融合分类器。源域监督来自 ISPRS Vaihingen,美国区域没有独立屋顶 GT。
04 / 数据